arxiv-wiki
Jev-Mobile: Jev as an Executor for Mobile GUI Agents
- 게시일: 2026-09-27
- arXiv: 2609.30186v1 · PDF
- 저자: Linghua Zhang
- 분야: cs.AI, cs.SE
- 선정 점수: 5.63
- 선정 이유: 최근성 0.5, 인용 영향 0.0 (인용 0회), 저자 영향 0.8 (최고 h-index 2), AI 주제 적합성 3.0, 개발자 관심 0.8, 학술 신호 0.6, 오픈 웨이트·주요 연구조직 신호 0.0
주요 Figure
원문 PDF에서 실제 Figure 캡션과 그림 영역이 함께 확인된 자료만 자동 추출했다.
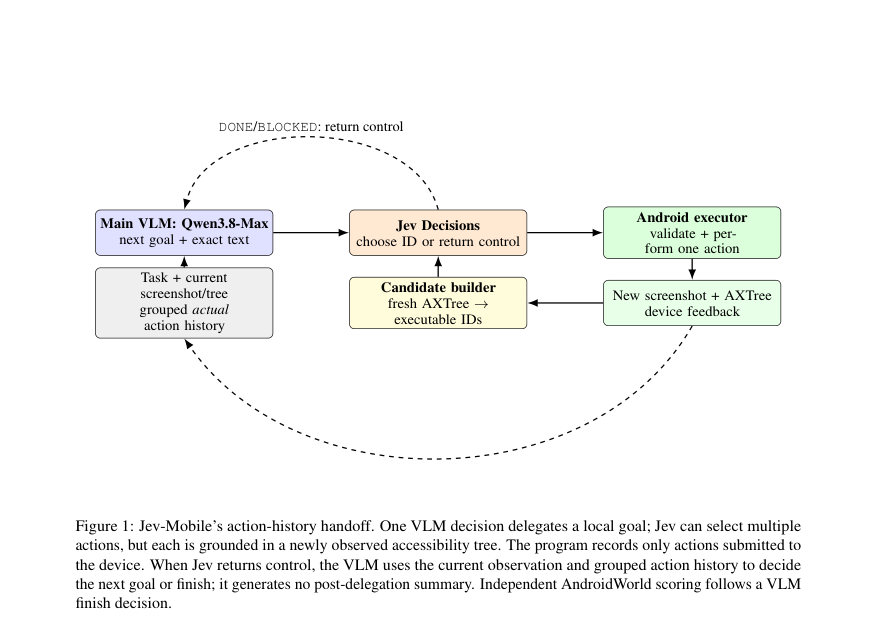
Figure · 원문 PDF 3쪽 · Figure 1: Jev-Mobile’s action-history handoff. One VLM decision delegates a local goal; Jev can select multiple
한 문장 요약
저빈도 VLM 계획으로 지역 목표와 정확한 입력 텍스트를 제시하고, 접근성 트리로 생성한 실행 가능한 후보들 사이에서 빠른 타입화된 결정 모델 Jev가 반복적으로 액션을 선택해 여러 GUI 액션을 한 번의 VLM 결정 아래 수행함으로써 VLM 호출을 줄이고 실행 효율을 높이는 모바일 GUI 에이전트 설계 및 평가.
해결하려는 문제
기존 모바일 GUI 에이전트들은 대부분 VLM을 매 상호작용 단계에서 계획과 행동 그라운딩에 모두 사용해 높은 지연(latency)과 모델 서빙 비용을 초래한다. 본문은 VLM의 고빈도 사용 없이 VLM이 저빈도로 지역 목표(local goal)를 지정하면, 그 후속의 고빈도 행동 선택을 별도 경량 결정기(typed decision model)로 처리해 비용과 지연을 낮출 수 있는지를 묻는다. 추가적으로 스크린샷에 보이는 대상이 접근성 트리에 없을 수 있고, 트리는 필드 상태를 노출할 수 있어 언제 로컬 컨트롤을 VLM에 반환해야 하는지 등의 설계·성능 문제(커버리지와 핸드오프)를 다룬다.
핵심 기여
- VLM–Jev 루프를 구현하고, 관찰 바운드(각 액션은 최신 접근성 트리에서 파생된 실행 가능한 후보에 바인딩됨)된 Android 후보 집합을 사용하며, 위임 후 모델이 생성한 요약을 포함하지 않는 핸드오프 모드를 제시함.
- 타입화된 결정 모델(Jev)을 실행기로 사용하는 설계의 효과를 전체 AndroidWorld 태스크 스위트에서 평가해 성능(성공률)과 실행 효율(실행 시간 및 모델 API 비용)을 비교·분석함.
접근 방법
- 아키텍처 및 절차: (1) VLM(일반 VLM 역할에 Qwen3.8-Max 사용)은 현재 태스크 지시문 u, 현재 스크린샷 및 접근성 트리, 그리고 그룹화된 실제 제출 액션 히스토리를 읽고 위임 결정 dk∈{delegate, finish, blocked}, 지역 목표 gk, 선택적 정확한 입력 텍스트 vk를 반환한다.
- VLM은 위임 후 포스트-위임 요약을 생성하지 않는다.
- (2) 프로그램은 현재 원시 접근성 트리 Tt와 관찰 가능한 디바이스 컨텍스트 zt, 그리고 vk로부터 결정론적 후보 집합 Ct=f(Tt,zt,vk)를 생성한다.
- 후보는 보이고(enabled), 유효한 바운드를 가진 노드들로부터 클릭/롱프레스/스크롤/포커스 등 실행 가능한 액션으로 생성되며, Back/Home/Enter/Open app 같은 시스템 액션도 상태에 따라 추가된다.
- 비가시/비활성/유효 바운드가 없는 노드는 후보를 생성하지 않는다.
- (3) Jev(타입화된 결정 모델)는 텍스트 트리, 현재 지역 목표 gk, 위임 내 이전 실제 액션 히스토리, 후보 설명을 입력으로 받아 한 선택의 출력(특정 후보 ID 또는 DONE/BLOCKED)을 반환한다.
- 어댑터는 타입과 ID 유효성을 검증하고, 선택된 후보는 실제 디바이스에 제출되기 전 최신 관찰과 다시 확인된다.
- 각 액션 수행 후에는 재관찰을 통해 Ct+1을 재생성하고 오래된 ID/좌표는 무효화한다.
- (4) 실패·예산·경계: 벽시간, 액션 수, 호출 수, 대기, 재시도 등이 에피소드 예산을 공유하며, 시각적 대상으로 접근성 트리에 후보가 없을 때 좌표 생성 등 비주얼 폴백은 이 첫 버전에서 제공되지 않는다.
- 로깅: 제출된 각 스텝은 선택된 ID, 실제 파라미터, 실행 상태, 이전/이후 관찰 ID, 결정론적 변경 설명을 기록한다.
- 실험에서 비교 시스템: Step-wise VLM(매 스텝 VLM로 액션 선택), SeeAct-V(같은 일반 VLM + UI-TARS-1.5-7B 시각 그라운더), Jev-Mobile(일반 VLM이 지역 목표/텍스트를 주면 Jev가 접근성 트리 후보들 사이에서 액션을 선택).
주요 결과
- 데이터셋 및 비교 기준: 전체 AndroidWorld 태스크 스위트(독립적 터미널 평가기 사용). 비교 대상 시스템은 Step-wise VLM, SeeAct-V(UGround 대신 UI-TARS-1.5-7B 사용을 실험 설계상 공개), Jev-Mobile. 성공률은 AndroidWorld 평가자의 최종 상태로 측정.
- Full-task success rate: Step-wise VLM 0.84, SeeAct-V 0.78, Jev-Mobile 0.79 (표 1).
- 성공 경로에 대한 평균 전체 시간(초): Step-wise VLM 197.21s, SeeAct-V 162.63s, Jev-Mobile 132.67s. Jev-Mobile은 SeeAct-V 대비 18.4% 낮고 Step-wise VLM 대비 32.7% 낮음(논문 명시).
- 실행기(executor) 시간(평균, 초): Step-wise VLM 94.30s, SeeAct-V 12.37s, Jev-Mobile 5.16s — Jev-Mobile은 Step-wise VLM 대비 실행기 시간에서 94.5% 감소(논문 명시).
- 실행기(Executor) 비용(성공한 궤적 합계, USD): Step-wise VLM 0.694774, SeeAct-V 0.030579, Jev-Mobile 0.013091(코호트 합계). 평균 모델 API 비용(성공당, USD): Step-wise VLM 0.273694, SeeAct-V 0.193207, Jev-Mobile 0.072744 — Jev-Mobile은 Step-wise VLM 대비 평균 모델 API 비용에서 73.4% 절감(논문 명시).
한계
- 저자가 밝힌 한계: Jev-Mobile 평가는 AndroidWorld 모바일 태스크에만 국한되어 웹 인터페이스 등 다른 환경에는 검증되지 않음; Jev 대신 작은 VLM을 넣은 비교 실험을 수행하지 않아 관찰된 이득이 타입화된 결정 모델 자체의 효과인지 위임된 워크플로우의 일반적 이득인지 구분되지 않음; 접근성 트리에 시각적으로 보이는 대상이 없으면 현재 컨트롤러는 이를 실행 가능한 후보로 전환할 수 없음(좌표 생성 비지원); 현재 입력 경로는 출력 가능한 ASCII 문자만 지원함; 긴 액션 히스토리는 압축(compaction)이 필요할 수 있음.
- 실험·방법에서 드러나는 제약(본문에서 합리적으로 확인된 한계): Jev-Mobile의 성공률은 Step-wise VLM(0.84)에 비해 0.05 낮음(0.79)으로 절충이 존재함; 후보 생성은 원시 트리의 결정론적 파싱에 의존하므로 트리 노이즈/누락, 플래그 누락(예: 클릭 가능 플래그 없음) 등으로 인해 커버리지 실패가 발생할 수 있음(본문에서 후보-커버리지 실패로 명시); SeeAct-V 비교에서는 원래 발표된 UGround 대신 UI-TARS-1.5-7B를 사용했으므로 SeeAct-V 결과는 원 논문 구성과 정확히 동일하지 않음(본문 공개); 구현 세부(예: Jev의 학습·하이퍼파라미터, 네트워크 구성, 정확한 API 지연 측정 절차)는 본문에 제공되지 않아 재현 시 추가 정보가 필요함.
개발자 관점
- 구현: 접근성 트리(raw AXTree)에서 실행 가능한 후보를 결정론적으로 생성하는 후보 빌더가 핵심이며, 각 후보는 단일 ID로 바인딩되고 액션 전 재검증(re-observation)으로 ID 불일치를 방지해야 함.
- 핸드오프 설계: VLM은 지역 목표와 정확한 텍스트(vk)만 제공하고 포스트-위임 요약을 생성하지 않으므로, 엔드포인트 평가는 독립적(AndroidWorld)으로 유지해야 하며 위임 시 제출된 실제 액션 히스토리만 그룹화해 전달해야 함.
- 운영·배포: 저빈도 VLM 호출 + 경량 Jev 실행으로 모델 API 비용과 전체 온라인 대기 시간을 크게 줄일 수 있으나, 접근성 트리가 불완전한 실제 환경(예: 시각적만 존재하고 트리에 없는 요소)에 대한 폴백(좌표 생성 등)을 준비해야 함.
- 재현성·로깅: 각 제출 스텝의 선택 ID, 실행 파라미터, 실행 상태, before/after 관찰 ID, 결정론적 변경 설명을 상세히 기록하면 핸드오프 문제와 BLOCKED 원인을 진단하기 쉬움. 긴 히스토리 저장은 압축 로직(목표·스텝 수·핸드오프 이유로 대체) 필요.
- 비용·성능 트레이드오프: Jev-Mobile은 Step-wise VLM 대비 약 32.7% 전체 시간 절감, 실행 모델 시간과 API 비용에서 대폭 이점(94.5% 실행기 시간 감소, 73.4% 모델 비용 감소)을 보였으나 전체 성공률은 소폭 감소하므로 비용 민감한 배포 환경에서 유리함. 성능 우선 환경이라면 step-wise 방식을 고려해야 함.
근거 범위: 논문 PDF 본문 기반 분석입니다(제공된 PDF 본문 페이지 1–8 전부를 근거로 작성). 수치 및 문구는 본문 표(표 1), 본문 설명(섹션 3·5·6·7·8)에서 직접 추출했습니다. 논문에 명시되지 않은 내부 구현 세부(예: Jev의 학습/아키텍처 상세, API 지연 측정 방법)는 본문에 없어 추정하지 않았습니다. SeeAct-V 실험은 본문에서 UI-TARS-1.5-7B로의 대체를 명시하고 있어 원래 구성과의 차이를 반영했습니다.